ESP32 + 16 FSR SMART MANNEQUIN
หุ่นจำลองฝึกและประเมินลำดับการเช็ดตัว
ฝึกด้วยภาพจำลองภายในแอป หรือรับผลจากหุ่นจริงภายนอกด้วยเกณฑ์เดียวกันแบบเรียลไทม์
16จุดเซนเซอร์8 คู่ · 2.5 วินาที
โหมดผู้เยี่ยมชม: ฝึกได้ครบทั้ง 2 โหมด ผลการฝึกจะผูกกับเซสชันบนอุปกรณ์นี้ หากเข้าสู่ระบบผลจะปรากฏในประวัติส่วนบุคคล
จุดเริ่ม จุดปลาย ผ่านแล้ว เมาส์/สัมผัสลากเช็ด
BODY TEMPERATURE
อุณหภูมิร่างกายก่อนเช็ดตัว
39.0°C
เวลาทดสอบ00:00
รอเริ่มฝึกไฟเหลือง · ระบบพร้อม
ค่าแสดงผลเป็นแบบจำลองเพื่อการเรียนรู้ เกณฑ์ผ่านกำหนดที่ค่าเฉลี่ย ≤ 37.4°C และครบทุกคู่ คู่ละอย่างน้อย 2 ครั้ง
LIVE STATE MACHINEพร้อม
คู่ที่ 1 · ศีรษะด้านซ้าย บนลงล่าง
FSR-LF1FSR-LF2
เวลาระหว่างจุด2.500 s
กดค้างที่จุดเริ่มแล้วลากไปยังจุดปลาย
ความก้าวหน้า0/16 ครั้ง · 0%
การเชื่อมต่อหุ่นจริง
ระบบแนะนำให้ฝึกคู่ที่ 1 ถึงคู่ที่ 8 ตามลำดับเดิม
ก่อนเริ่มฝึก ระบบอยู่ในโหมด TEST สำหรับตรวจ C0–C15 และ KY‑016 เมื่อกด “เริ่มฝึก” เว็บจะสั่ง ESP32 เข้า TRAINING ทันทีและแสดงผลแบบ Real-time ส่วน Input 1 ใช้เริ่มต่อ และ Input 2 ใช้หยุดโดยเก็บผลเดิม เมื่อเช็ดถูกต้อง GPIO 13 จะสั่ง P-E ของ ISD1820 เล่นเสียง “ถูกต้องค่ะ”
FSR & KY-016 TEST
กดสั่งงาน FSR บนหน้าจอ
กดจุดเริ่มแล้วกดจุดปลายภายใน 2.5 วินาที เมื่อทำถูกต้องครบ 2 รอบ ระบบจะไปขั้นตอนถัดไปอัตโนมัติ
โหมดหุ่นจริงก่อนเริ่มฝึก: กด FSR บนหุ่นทีละช่อง C0–C15 ไฟ KY‑016 จะติดสีประจำช่องตามตารางด้านบน เมื่อปล่อย FSR ไฟจะดับ
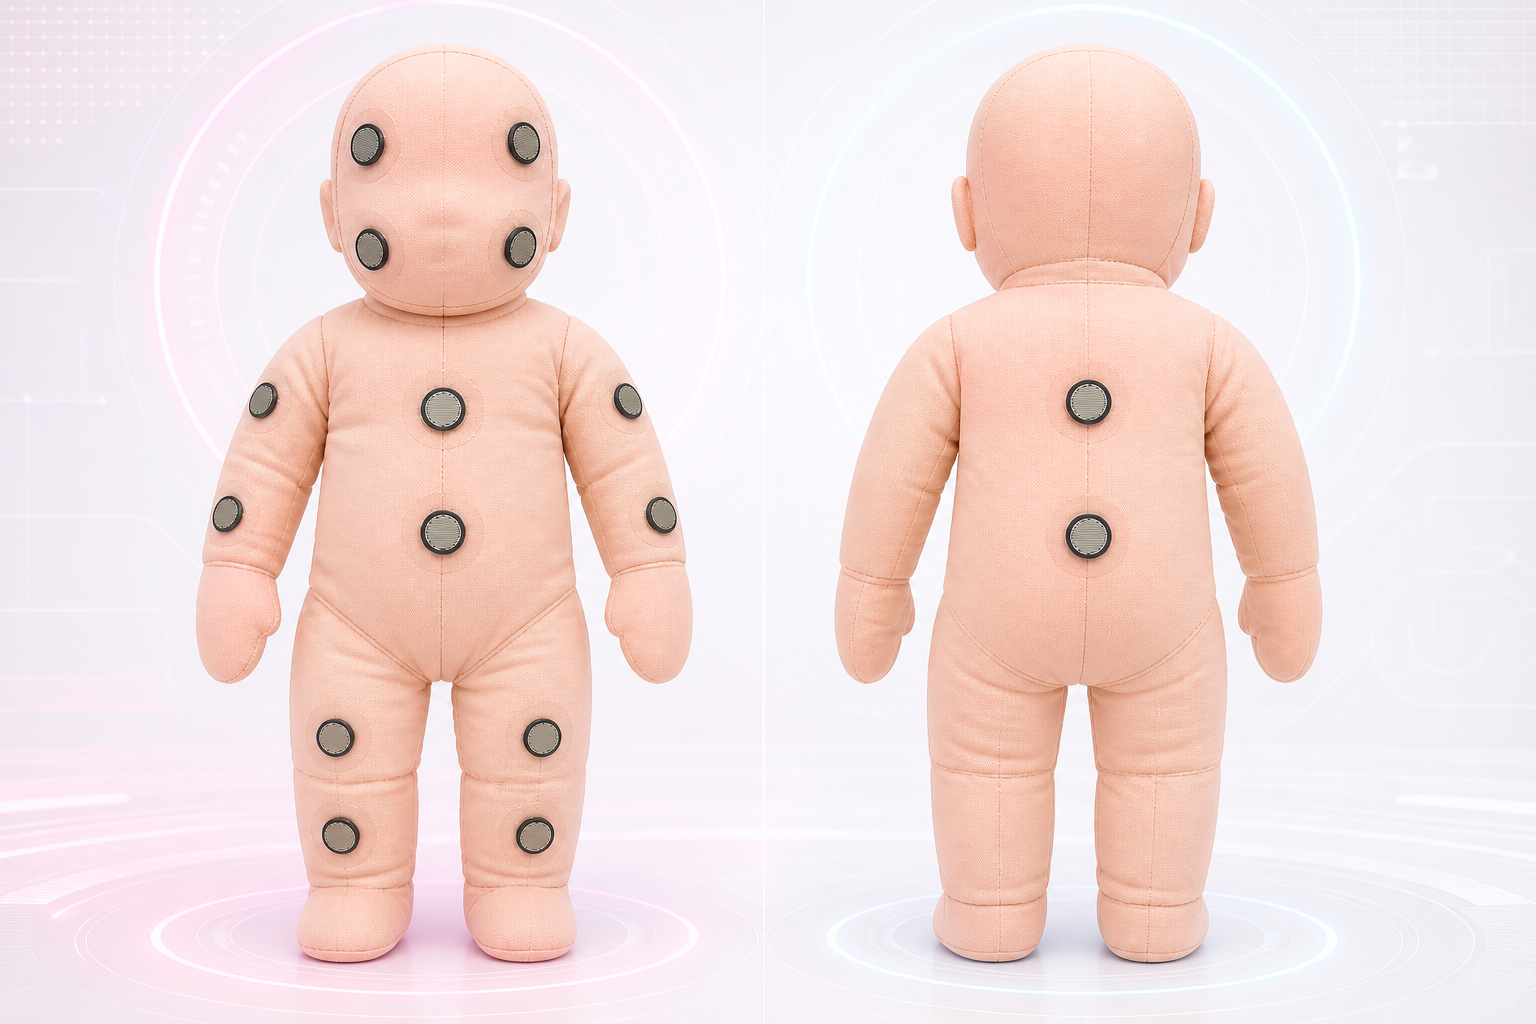
SENSOR MAP
ตำแหน่งเซนเซอร์และลำดับมาตรฐาน
การระบุด้าน: คำว่า “ซ้าย–ขวา” ในระบบยึดตามด้านซ้าย–ขวาของเด็กหรือหุ่น ไม่ใช่ด้านของผู้ฝึกที่ยืนหันหน้าเข้าหาหุ่น
| ลำดับ | ตำแหน่งและทิศทาง | จุดเริ่ม | จุดปลาย |
|---|---|---|---|
| 1 | ศีรษะด้านซ้าย บนลงล่าง | FSR-LF1 | FSR-LF2 |
| 2 | ศีรษะด้านขวา บนลงล่าง | FSR-RF1 | FSR-RF2 |
| 3 | แขนซ้าย ล่างขึ้นบน | FSR-LA2 | FSR-LA1 |
| 4 | แขนขวา ล่างขึ้นบน | FSR-RA2 | FSR-RA1 |
| 5 | หน้าอก ล่างขึ้นบน | FSR-FT2 | FSR-FT1 |
| 6 | หลัง ล่างขึ้นบน | FSR-BT2 | FSR-BT1 |
| 7 | ขาซ้าย ล่างขึ้นบน | FSR-LL2 | FSR-LL1 |
| 8 | ขาขวา ล่างขึ้นบน | FSR-RL2 | FSR-RL1 |
เกณฑ์ประเมินที่ใช้ร่วมกัน
- กดจุดเริ่มคงที่อย่างน้อย 40–80 ms
- ไปถึงจุดปลายภายใน 2,500 ms
- ย้อนทิศหรือกดพร้อมกันไม่ถือว่าผ่าน
- ปล่อยทั้งสองจุดอย่างน้อย 300 ms ก่อนรอบใหม่
- Hysteresis เปิด 1,200 / ปิด 800
FSR ประเมินลำดับ เวลา และแรงกดโดยประมาณ ไม่สามารถติดตามเส้นทางผ้าอย่างต่อเนื่องระหว่างสองจุดได้
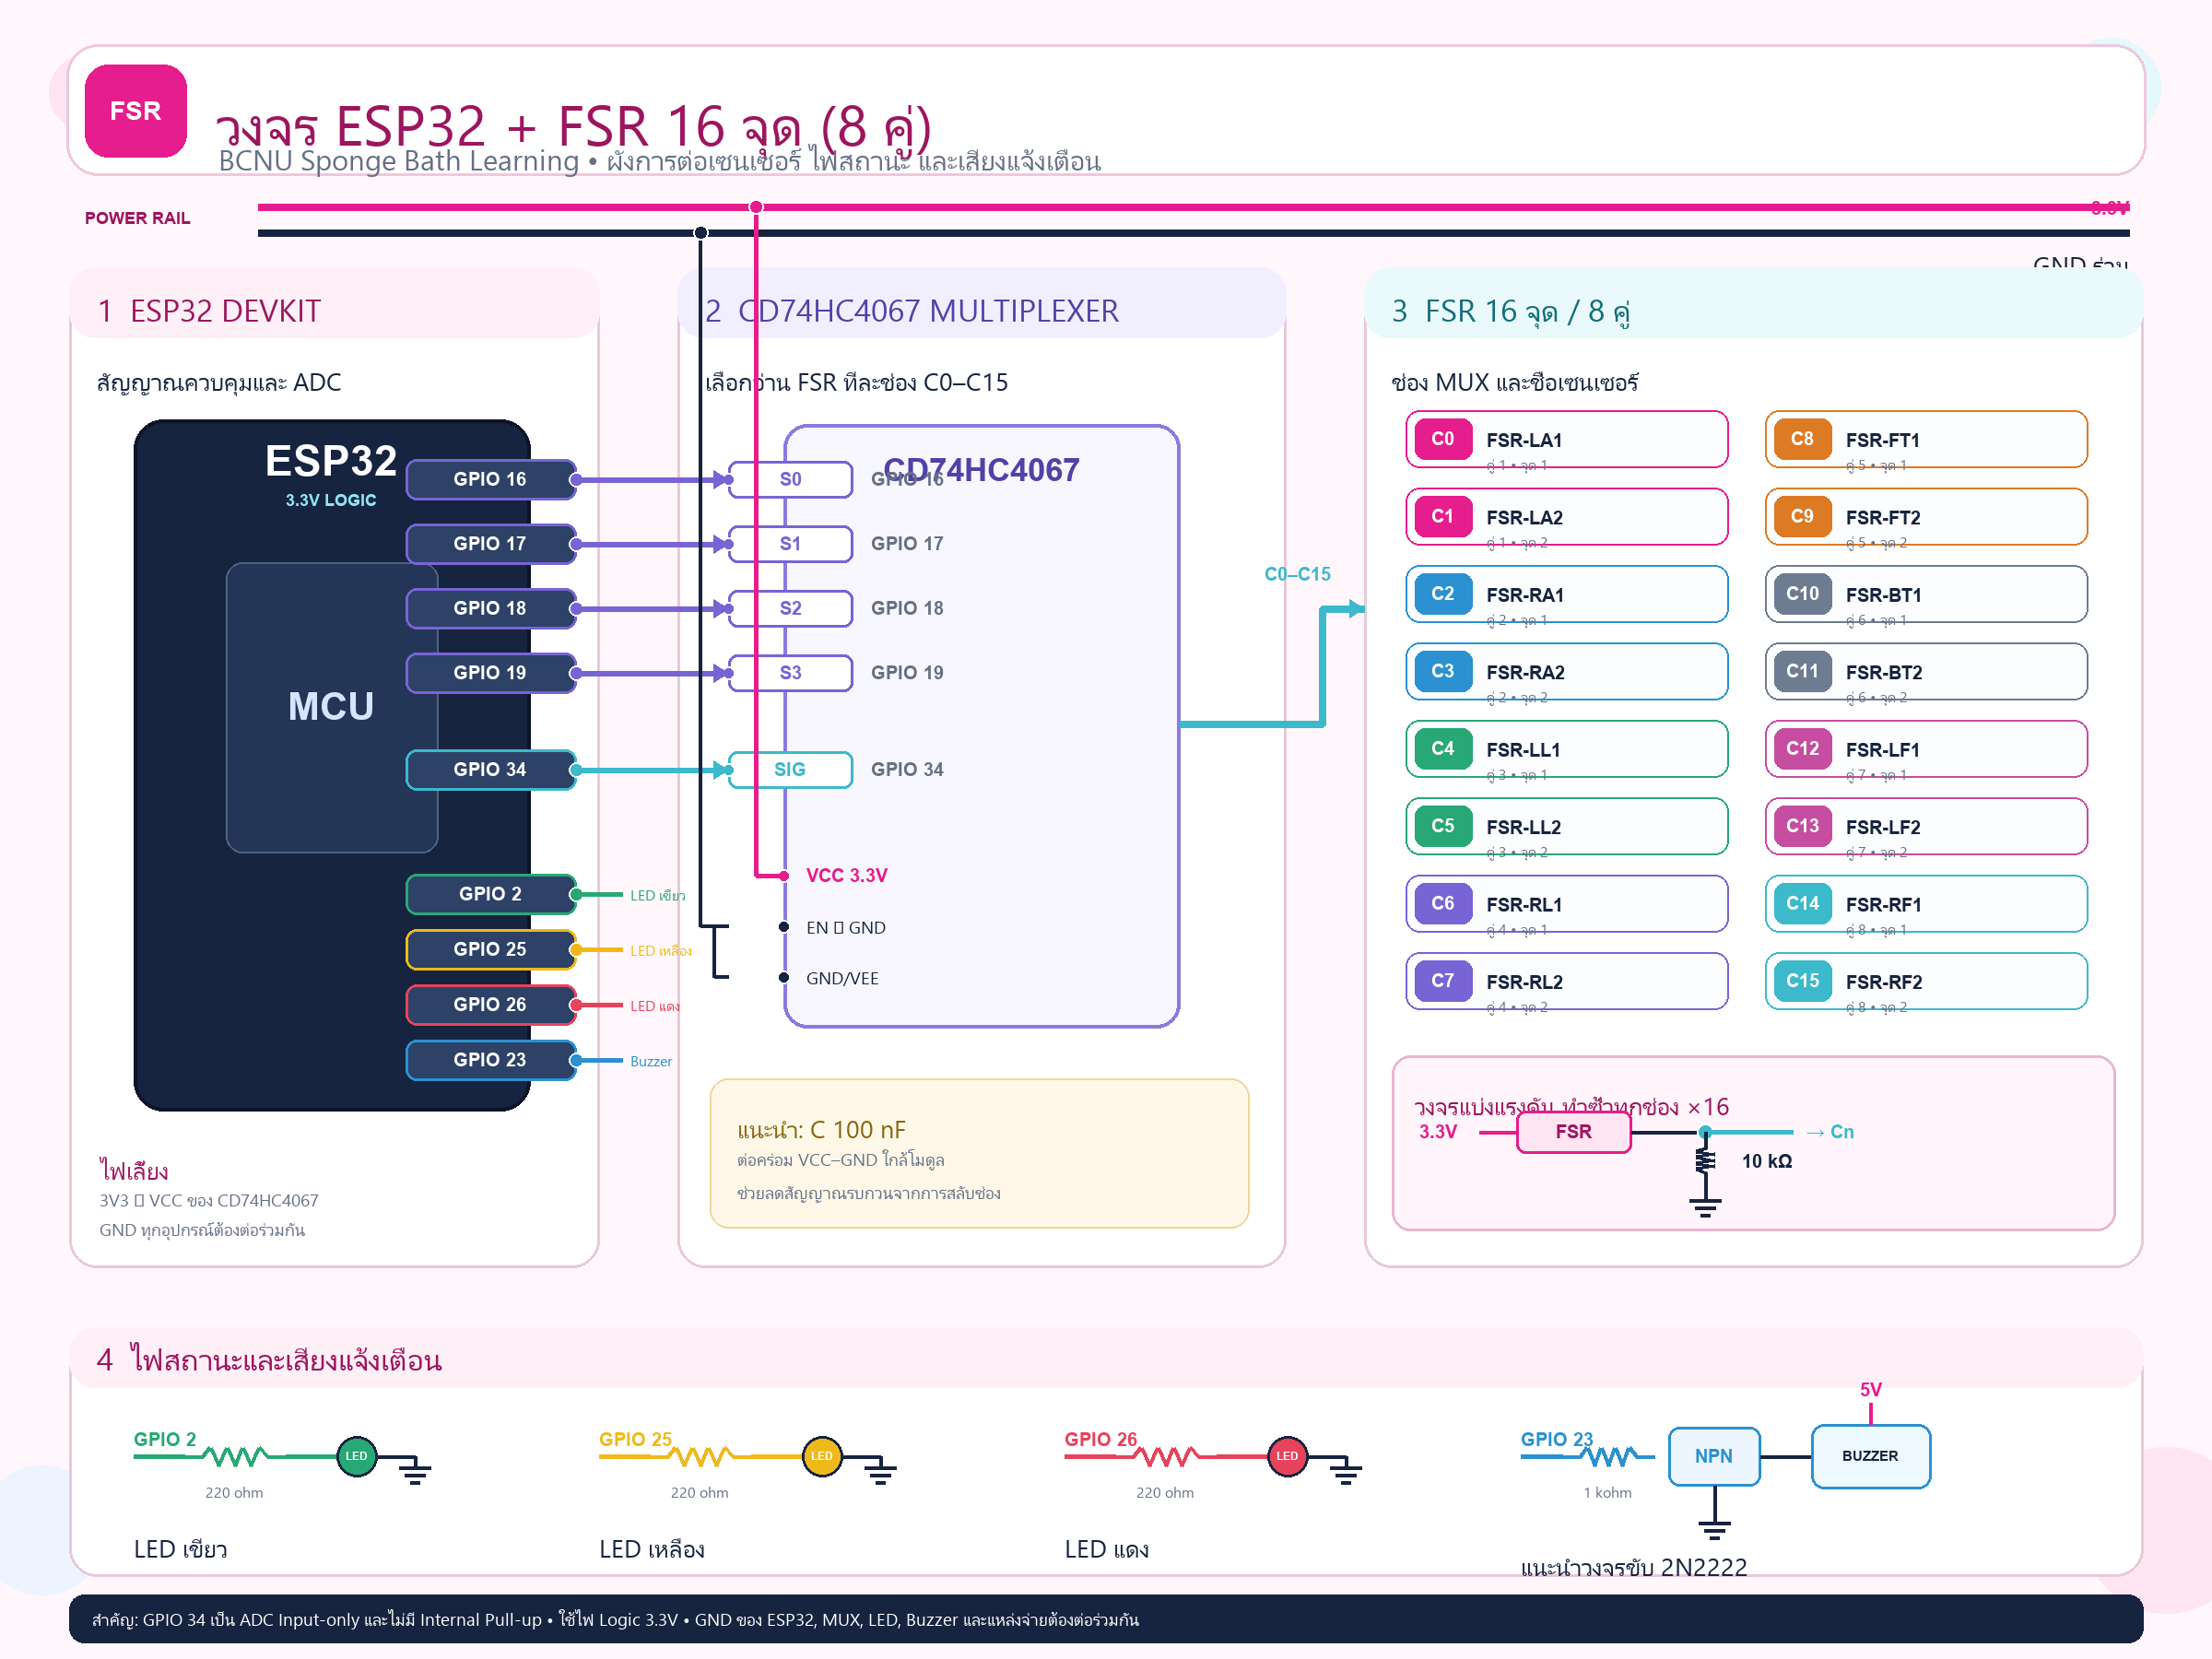
ESP32 WIRING DIAGRAM
ดาวน์โหลดภาพวงจรวงจร ESP32 และ FSR 16 จุด
ผังการต่อ CD74HC4067, FSR 8 คู่, KY-016, ไฟสถานะ, Buzzer, ปุ่มเริ่ม–หยุด และ ISD1820
| อุปกรณ์ใหม่ | ขาอุปกรณ์ | ขา ESP32 | การทำงาน |
|---|---|---|---|
| Input 1 | ปุ่มกดด้านหนึ่ง | GPIO 32 อีกด้านต่อ GND | เริ่มหรือฝึกต่อ |
| Input 2 | ปุ่มกดด้านหนึ่ง | GPIO 33 อีกด้านต่อ GND | หยุดฝึกโดยเก็บผลเดิม |
| ISD1820 | P-E | GPIO 13 | เล่นเสียง “ถูกต้องค่ะ” เมื่อ API ยืนยันผลผ่าน |
| ISD1820 | P-L | ไม่เชื่อมต่อ | ไม่ใช้ในระบบ |
การบันทึกเสียง: กดปุ่ม REC บนโมดูล ISD1820 แล้วบันทึกคำว่า “ถูกต้องค่ะ” โดยตรง เฟิร์มแวร์ควบคุมเฉพาะ P-E เท่านั้น
ก่อนจ่ายไฟ: ตรวจสอบว่า CD74HC4067 ใช้ไฟ 3.3V, GPIO 34 รับแรงดันไม่เกิน 3.3V และ GND ของอุปกรณ์ทั้งหมดต่อร่วมกัน