กลุ่มเรียน: A 5/2 | ข้อมูล ณ วันที่ 21/10/2026 21:04 น.
เต็ม 100 คะแนน
ชื่อผลงาน / นวัตกรรม (ข้อ 3.4):
| ลำดับ | รหัสนักศึกษา | ชื่อ - นามสกุล | สถาบันต้นสังกัด |
|---|---|---|---|
| 1 | 69301040016 | นายอนุชา หงษ์อนนท์ | KUTC |
| 2 | 69301040028 | นายนันทิพัฒน์ ศรีกงพาน | KUTC |
| 3 | 67118301012 | นางสาวจารุภา ทองภู | BCNU |
| 4 | 67118301018 | นางสาวจุฑามาศ สมบูรณ์ | BCNU |
| 5 | 67118301020 | นางสาวจุฬาลักษณ์ ในพิมาย | BCNU |
| 6 | 67118301024 | นางสาวชนากานต์ ก้านอินทร์ | BCNU |
| 7 | 67118301026 | นางสาวชลธิชา สร้อยสองชั้น | BCNU |
| 8 | 67118301028 | นางสาวชุติกาญจน์ ดาขาว | BCNU |
| 9 | 67118301030 | นางสาวชุติมา ชาญฉลาด | BCNU |
| 10 | 67118301036 | นางสาวฐิรกานดา แซ่อึ้ง | BCNU |
| 11 | 67118301062 | นางสาวนิชา รักขะเสน | BCNU |
-ความเสี่ยงสูงต่อการหกล้ม -รถเข็นทั่วไปเบรกล็อกยาก เมื่อผู้สูงอายุปล่อยมือหรือหน้ามืด ตัวรถจะไถลจนเกิดการล้ม -การหมุนตัว 180 องศาเพื่อกลับลงนั่งบนเบาะ ทำให้เกิดการเสียการทรงตัว -ขาดระบบไฟส่องสว่างและการแจ้งเตือนสิ่งกีดขวางเมื่อเดินในเวลากลางคืน
-ต้องใช้ระบบ Reverse Brake ที่ตอบสนองทันทีที่ปล่อยมือจากด้ามจับ -ต้องแยกวงจรจ่ายไฟระหว่างเซ็นเซอร์ (12V) และไฟ LED (3.7V) โดยรองรับการชาร์จไฟบ้านได้อย่างปลอดภัย -ชุดเบาะต้องมีระบบล็อกองศาที่มั่นคงขณะเดิน และหมุนได้อย่างนุ่มนวลเมื่อต้องการนั่ง
Says : เวลากลับตัวจะนั่งเก้าอี้ ขาชอบอ่อนแรงกลัวล้ม ,หมุนรถช่วยเดินในห้องน้ำลำบากมาก ,ตอนกลางคืนมองทางไม่ค่อยชัด Thinks : กังวลว่าจะกลายเป็นภาระลูกหลาน อยากเดินเหินได้อย่างอิสระและปลอดภัย Does : เดินช้า เกร็งแขนกำด้ามจับแน่น เอี้ยวตัวอย่างระมัดระวังเมื่อจะนั่งพัก Feels : กังวล ขาดความมั่นใจในการทรงตัว กลัวการพลัดตกหกล้ม
ยังไม่ได้รับการประเมินจากอาจารย์
Man : เหนื่อยง่าย, ขี้เกียจ, ขาดความมั่นใจในการทำ, กลัวจะหกล้ม Machine : ต้านแรงเกิน, ไม่นับถ้าขยับไม่สุด Method : ท่าฝึกไม่ถูกต้อง Meterial : โครงไม้ต้องรับน้ำหนักได้ดี Environment : พื้นที่จำกัด
เราจะทำอย่างไรให้ผู้สูงอายุในชุมชนเสมา สามารถเคลื่อนไหว ทรงตัว เลี้ยวในพื้นที่แคบ และหมุนตัวนั่งพักได้อย่างปลอดภัย โดยไม่เสี่ยงต่อการพลัดตกหกล้มทั้งในเวลากลางวันและกลางคืน
P : ผู้สูงอายุที่มีอายุ 60 ปีขึ้นไป ในชุมชนเสมา ต.โนนสูง อ.เมือง จ.อุดรธานี ที่มีความเสี่ยงต่อการหกล้ม I : นวัตกรรมรถช่วยเดินก้าวอุ่นใจ โครงสร้างอะลูมิเนียมเบา 7.5 kg, ล้อหน้า 360°/ล้อหลังฟิก, เบรกกำเดิน-ปล่อยหยุด, เบาะหมุนได้, เซ็นเซอร์อินฟราเรด และไฟ LED C : การใช้อุปกรณ์ช่วยเดินมาตรฐานเดิม หรือการดำเนินชีวิตประจำวันแบบเดิม O : ค่าเวลาจากการทดสอบ TUGT และ FTSST ลดลงอย่างมีนัยสำคัญทางสถิติ (p < 0.05) และความเสี่ยงต่อการหกล้มลดลง
ยังไม่ได้รับการประเมินจากอาจารย์
กระบวนการระดมสมองเพื่อคัดเลือกไอเดีย (Ideation) ในขั้นตอนการศึกษาผลของการใช้นวัตกรรมก้าวอุ่นใจต่อความเสี่ยงต่อการพลัดตกหกล้มในผู้สูงอายุ ชุมชนเสมา ตำบลโนนสูง อำเภอเมือง จังหวัดอุดรธานี เริ่มต้นจากการกำหนดเกณฑ์การประเมินเพื่อตอบโจทย์ปัญหาการทรงตัวและการหกล้มของผู้สูงอายุในพื้นที่อย่างตรงจุด โดยคำนึงถึงบริบททางสรีรวิทยา ข้อจำกัดในการเคลื่อนไหว และสภาพแวดล้อมจริงในชุมชน คณะผู้วิจัยได้กำหนดเกณฑ์ประเมินแนวคิดไอเดียออกเป็น 4 ด้านหลัก ได้แก่: 1.ความปลอดภัยทางคลินิก ต้องสามารถป้องกันการไถลลื่น ลดความเสี่ยงต่อการเสียการทรงตัว และทำหน้าที่เป็นหลักยึดเหนี่ยวในภาวะฉุกเฉินได้ทันที 2. สรีรศาสตร์และการใช้งานจริง ตัวอุปกรณ์มีน้ำหนักเบา ปรับความสูงให้เหมาะกับรูปร่างได้ และช่วยให้เปลี่ยนท่าทางลุก-นั่งได้โดยไม่ต้องเอี้ยวตัว 3.ความเป็นไปได้ทางเทคนิคและความทนทาน โครงสร้างแข็งแรง มีกลไกการทำงานและระบบแจ้งเตือนอัจฉริยะที่ไม่ซับซ้อนเกินไปจนทำให้ผู้สูงอายุเกิดความตกใจ 4. ความคุ้มค่าและเหมาะกับบริบทชุมชน มีต้นทุนการผลิตและการบำรุงรักษาในระดับที่เหมาะสม และสามารถชาร์จไฟบ้านได้อย่างสะดวก คณะผู้วิจัยได้นำแนวคิดทางเลือก 2 รูปแบบมาวิเคราะห์เปรียบเทียบข้อดี ข้อเสีย และความเป็นไปได้ในการนำไปใช้งานจริงอย่างละเอียด ดังนี้ ทางเลือกที่ 1 วอคเกอร์มาตรฐานดัดแปลงทั่วไป เป็นการนำโครงเหล็กวอคเกอร์สี่ขาแบบเดิมมาติดตั้งเบาะนั่งยึดติดและติดล้อเพิ่ม แม้จะมีข้อดีด้านต้นทุนต่ำ ทำได้ง่าย และวัสดุหาได้ง่ายในท้องถิ่น แต่คณะผู้วิจัย ไม่คัดเลือก เนื่องจากมีข้อจำกัดรุนแรงด้านความปลอดภัย โดยเฉพาะเบาะนั่งที่เป็นแบบยึดติด บังคับให้ผู้สูงอายุต้องเอี้ยวตัวและหมุนลำตัว 180 องศาเพื่อลงนั่งพัก ซึ่งเป็นท่าทางสุ่มเสี่ยงต่อการเสียการทรงตัว เกิดแรงบิดที่ข้อเข่าและสะโพก และเพิ่มความเสี่ยงต่อการหกล้มมากที่สุด นอกจากนี้ ระบบเบรกมือแบบดั้งเดิมยังล็อกล้อได้ยากเมื่อผู้สูงอายุมีอาการหน้ามืดหรืออ่อนแรงฉุกเฉิน ทางเลือกที่ 2 นวัตกรรมก้าวอุ่นใจ แนวคิดที่ได้รับการคัดเลือก คณะผู้วิจัย ตัดสินใจคัดเลือกแนวคิดทางเลือกที่สาม ซึ่งเป็นรถช่วยเดินที่ผสานกลไกเชิงกลนิรภัยเข้ากับเทคโนโลยีอัจฉริยะเฉพาะจุดอย่างลงตัว โดยถูกออกแบบขึ้นมาเพื่อแก้ไขจุดเจ็บปวด (Pain Point) ด้านการเคลื่อนไหวของผู้สูงอายุโดยเฉพาะ ซึ่งมีคุณลักษณะและฟังก์ชันสำคัญ ดังนี้: ระบบเบาะนั่งหมุนปรับทิศทางได้ (Swivel Seat Mechanism): ติดตั้งเบาะนั่งพีวีซีหุ้มฟองน้ำนุ่มขนาด 30x40 เซนติเมตร ที่มีกลไกหมุนปรับทิศทางได้ ช่วยให้ผู้สูงอายุเพียงแค่หมุนเบาะเข้าหาตัวเพื่อทอดตัวลงนั่งพักได้ทันที โดยไม่ต้องเอี้ยวลำตัวหรือหมุนรถทั้งคัน ช่วยลดแรงบิดบริเวณข้อเข่ากับสะโพก และลดความเสี่ยงต่อการเสียการทรงตัวขณะเปลี่ยนท่าทางได้อย่างสิ้นเชิง ระบบเบรกนิรภัยอัตโนมัติ "กำเดิน–ปล่อยหยุด": ใช้กลไกสายเคเบิลซึ่งล้อจะหมุนได้อย่างราบรื่นเมื่อผู้สูงอายุกำด้ามจับเบาๆ และหากเกิดภาวะฉุกเฉิน หน้ามืด เสียการทรงตัว หรือปล่อยมือออกจากด้ามจับ ระบบจะทำการล็อกล้อให้หยุดสนิทโดยอัตโนมัติทันที เพื่อป้องกันรถไถลลื่นและใช้เป็นหลักยึดเหนี่ยว โครงสร้างและระบบล้อปรับสภาวะ: ตัวโครงสร้างผลิตจากอลูมิเนียมอัลลอยด์น้ำหนักเบาเพียง 7.5 กิโลกรัม พับเก็บได้สะดวก ด้ามจับสามารถปรับระดับความสูงได้ระหว่าง 84–93.5 เซนติเมตร ให้เหมาะสมกับสรีระของผู้ใช้ ออกแบบระบบล้อหน้าเป็นล้อฟิกขนาด 6 นิ้วแบบล็อกทิศทางเพื่อความมั่นคงขณะเดินตรง คู่กับล้อหลังหมุนอิสระ 360 องศา เพื่อความคล่องตัวในการเลี้ยวในพื้นที่แคบ พร้อมจัดวางตะกร้าใส่สัมภาระใต้เบาะเพื่อช่วยถ่วงจุดศูนย์ถ่วงของตัวรถให้ต่ำลง ป้องกันการพลิกคว่ำ ระบบเทคโนโลยีอัจฉริยะและการแจ้งเตือน: ติดตั้งเซ็นเซอร์อินฟราเรด (Infrared Sensor) บริเวณด้านหน้าเพื่อตรวจจับสิ่งกีดขวางและส่งสัญญาณเตือน ไฟ LED ส่องสว่างพื้นทางเดินอัตโนมัติในที่มืดเพื่อความปลอดภัยในการเดินเข้าห้องน้ำกลางคืน หน้าจอแสดงผลจำนวนก้าวเดินแบบ Real-time โดยระบบอิเล็กทรอนิกส์ทั้งหมดขับเคลื่อนด้วยแบตเตอรี่ที่รองรับการชาร์จกับไฟบ้านได้อย่างสะดวก จากการวิเคราะห์เปรียบเทียบข้างต้น นวัตกรรมก้าวอุ่นใจจึงเป็นแนวคิดที่ตอบโจทย์ความต้องการของผู้สูงอายุได้ตรงจุดที่สุด ทั้งในด้านการส่งเสริมการทรงตัว การเพิ่มความมั่นใจในการเคลื่อนไหว และการลดความเสี่ยงต่อการพลัดตกหกล้มได้อย่างมีประสิทธิภาพ เหมาะสมต่อการนำไปสร้างเป็นต้นแบบและทดสอบประสิทธิภาพจริงในชุมชนเสมาต่อไป
โดยตัวรถทำจากอะลูมิเนียม แข็งแรงทนทาน น้ำหนักเพียง 7.5 กิโลกรัม สามารถและพับเก็บได้ ความกว้างเมื่อกางออก 61 เซนติเมตร ความกว้างเมื่อพับ 20 เซนติเมตร ติดตั้งเบาะนั่งทำจากพีวิซีฟองน้ำนุ่ม พร้อมพนักพิงมีขนาด 30*40 เซนติเมตร ความสูงจากเบาะนั่ง - พื้น 54 เซนติเมตร ความสูงจากมือจับ - พื้น 84-93.5 เซนติเมตร โดยเพิ่มฟังก์ชันพิเศษ กลไกเบาะหมุนปรับทิศทางได้ (Swivel Seat Mechanism) เมื่อต้องการนั่งพัก เพื่อให้ผู้สูงอายุหมุนเข้าหาเบาะและทอดตัวนั่งได้สะดวก โดยไม่ต้องเอี้ยวตัวหรือกลับตัวรถทั้งคัน ซึ่งช่วยลดความเสี่ยงต่อการเสียการทรงตัว และมีตะกร้าตะแกรงเหล็กสำหรับใส่สัมภาระอยู่ใต้เบาะ ซึ่งช่วยรักษาศูนย์ถ่วงของตัวรถไม่ให้เอียงล้มและไม่กีดขวางการก้าวเดิน ล้อคู่หน้าเป็นล้อฟิก (Fixed Wheels)มีขนาด 6 นิ้วล็อกทิศทางเพื่อให้เดินหน้า และถอยหลังได้อย่างมั่นคง ไม่ส่ายไปมาขณะลงน้ำหนัก ส่วนล้อหลังเป็นล้อหมุนอิสระ 360 องศา ทำหน้าที่เลี้ยวและควบคุมทิศทางให้คล่องตัวในพื้นที่แคบ โดยใช้กลไกเบรกสายเคเบิลระบบ กำเดิน–ปล่อยหยุด โดยผู้สูงอายุต้องกำเบรกเบา ๆ รถจึงจะปลดล็อกให้เดินได้ และหากปล่อยมือออกจากด้ามจับ ระบบจะล็อกล้อให้หยุดสนิทโดยอัตโนมัติทันที เพื่อเป็นหลักยึดป้องกันการล้ม ติดตั้งเซ็นเซอร์อินฟราเรด (Infrared Sensor) ที่บริเวณด้านหน้าเพื่อตรวจจับสิ่งกีดขวางและแจ้งเตือน พร้อมไฟ LED ส่องสว่างเส้นทางในที่มืด สำหรับชุดเซ็นเซอร์ ร่วมกับแบตเตอรี่ ความจุ 10,000 mAh สำหรับไฟ LED สามารถชาร์จกับไฟบ้านได้สะดวก และเพิ่มและเซ็นเซอร์ตรวจจับระยะทาง สำหรับตรวจจับสิ่งกีดขวางและวัดระยะห่างระหว่างรถกับวัตถุด้านหน้า เมื่อพบสิ่งกีดขวางในระยะที่กำหนด นอกจากนี้ ตัวรถสามารถเชื่อมต่อกับแอปพลิเคชันเพื่อบันทึกและประมวลผลข้อมูลการเดิน โดยสามารถแสดงระยะทางที่เดินเป็นหน่วยเมตร รวมถึงข้อมูลความตรงของแนวการเดิน องศาการเอียง และรูปแบบการเดิน ช่วยให้สามารถติดตามข้อมูลการเดินของผู้สูงอายุได้ โดยกล่องควบคุมและสายไฟทั้งหมดถูกจัดเก็บซ่อนขนานไปกับโครงรถอย่าง มิดชิด
รูปภาพสิ่งประดิษฐ์ต้นแบบ (Prototype)
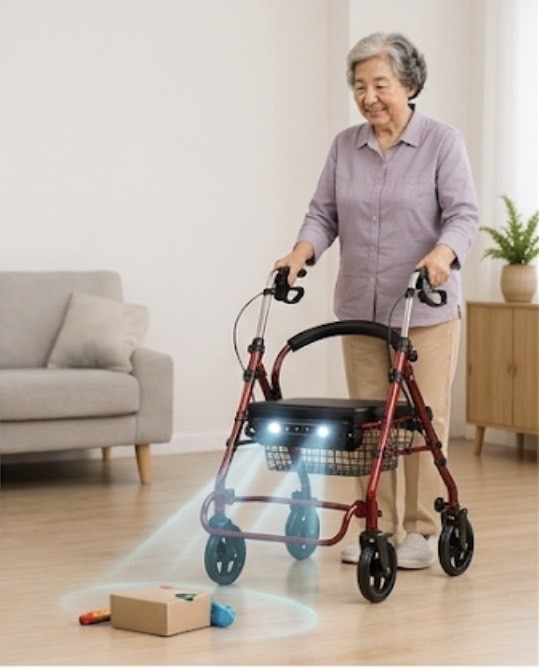
-ระบบเบรกล็อกอัตโนมัติทันทีที่ปล่อยมือ ช่วยยึดตัวรถไม่ให้ไถล -เบาะหมุนได้ช่วยให้ผู้สูงอายุไม่ต้องเอี้ยวลำตัว ลดแรงกดข้อต่อเข่าและสะโพกขณะนั่ง -น้ำหนักเบา 7.5 kg พับเก็บง่าย กล่องสายไฟซ่อนมิดชิด ชาร์จไฟบ้านได้สะดวก
ผลของการใช้นวัตกรรมก้าวอุ่นใจต่อการทรงตัวและความเสี่ยงการพลัดตกหกล้มในผู้สูงอายุ ชุมชนเสมา ตำบลโนนสูง อำเภอเมือง จังหวัดอุดรธานี
ยังไม่ได้รับการประเมินจากอาจารย์
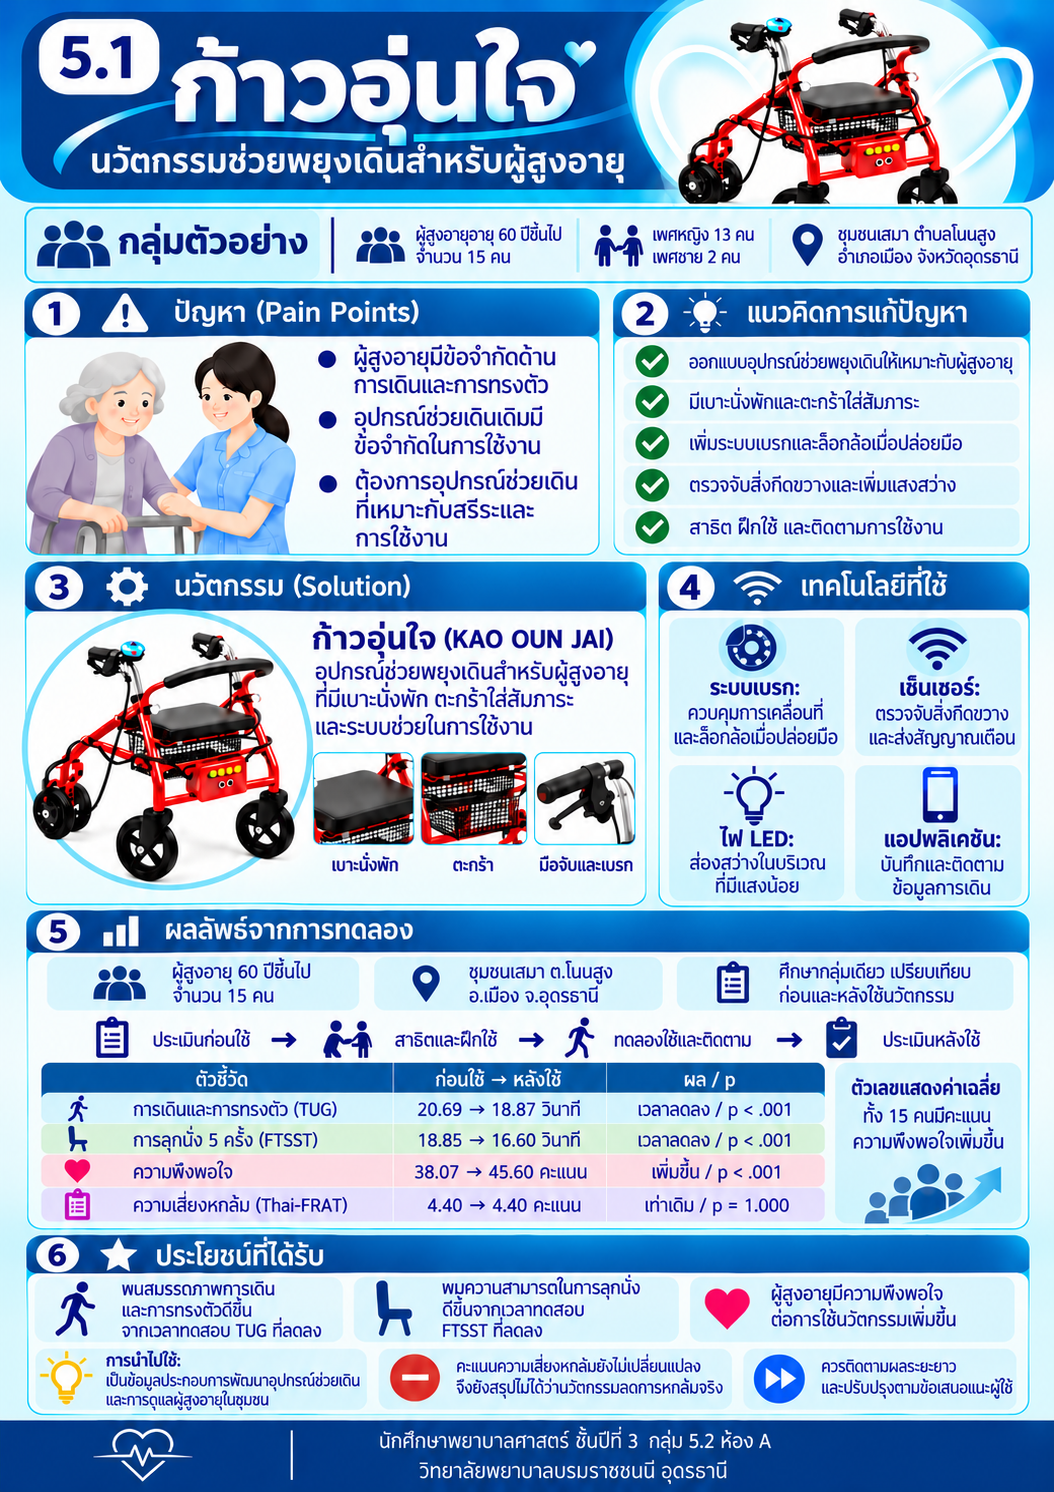
ผลการทดสอบการใช้นวัตกรรมก้าวอุ่นใจในกลุ่มตัวอย่างผู้สูงอายุที่มีความเสี่ยงหกล้มระดับปานกลาง จำนวน 15 คน ชุมชนเสมา ตำบลโนนสูง จังหวัดอุดรธานี พบว่า 1.หลังใช้นวัตกรรมก้าวอุ่นใจ ผู้สูงอายุมีระยะเวลาในการทดสอบ Timed Up and Go Test (TUGT) ลดลงอย่างมีนัยสำคัญทางสถิติ (p < .001) โดยค่าเฉลี่ยลดลงจาก 20.69 วินาที เป็น 18.87 วินาที แสดงให้เห็นว่า หลังใช้นวัตกรรม ผู้สูงอายุสามารถลุกขึ้น เดิน เลี้ยว และกลับมานั่งได้ในระยะเวลาที่สั้นลง 2. การทดสอบ Five Times Sit to Stand Test (FTSST) การใช้นวัตกรรมก้าวอุ่นใจซึ่งเป็นอุปกรณ์ช่วยเดิน สามารถช่วยเพิ่มความมั่นคงขณะเคลื่อนไหวและช่วยให้ผู้สูงอายุเกิดความมั่นใจในการทำกิจกรรมมากขึ้น จึงอาจส่งผลต่อความสามารถในการเคลื่อนไหวและการทำกิจกรรมที่เกี่ยวข้องกับการใช้กล้ามเนื้อขา และพบว่าหลังเข้าร่วมโปรแกรมการออกกำลังกาย ผู้สูงอายุมีระยะเวลาในการทำ FTSST ลดลงอย่างมีนัยสำคัญทางสถิติ ซึ่งแสดงให้เห็นถึงการส่งเสริมความแข็งแรงและสมรรถภาพทางกายสามารถช่วยพัฒนาความสามารถในการลุก-นั่งและการทำงานของกล้ามเนื้อขาในผู้สูงอายุได้ 3. Thai-FRAT แบบประเมินสภาวะความเสี่ยงเชิงโครงสร้างและสุขภาพโดยรวมซึ่งมีรอบระยะเวลามาตรฐานในการประเมินซ้ำทุก 6 เดือน การติดตามผลการทดลองใช้นวัตกรรมในระยะสั้นจึงยังไม่สะท้อนการเปลี่ยนแปลงของระดับคะแนนความเสี่ยงดังกล่าว สอดคล้องกับการศึกษาของณัฐฬส เวิดขุนทด และเอกราช สมบัติสวัสดิ์ (2567) ที่พบว่า คะแนน Thai-FRAT ก่อนเข้าร่วมโปรแกรมและหลังเข้าร่วมโปรแกรมในเดือนที่ 1 ไม่แตกต่างกันอย่างมีนัยสำคัญทางสถิติ (t = 0.00, p = 1.00) โดยคะแนนเฉลี่ยเท่ากันที่ 3.33 คะแนน ทั้งนี้อาจสะท้อนว่า การประเมิน Thai-FRAT ในระยะติดตามผลระยะสั้นอาจยังไม่พบการเปลี่ยนแปลงของระดับความเสี่ยงอย่างชัดเจน ขณะที่การติดตามในระยะเวลาที่นานขึ้น เช่น เดือนที่ 3 และเดือนที่ 6 พบว่าคะแนน Thai-FRAT ลดลงและแตกต่างจากข้อมูลพื้นฐานอย่างมีนัยสำคัญทางสถิติ
ตัวรถมีความเเข็งเเรง ใช้งานง่าย ผู้สูงอายุมีความมั่นใจในการเดินมากขึ้น เเต่อยากให้เพิ่มที่พักเท้าเพื่อความสะดวกเเละปรับเสียงการเเจ้งเตือนของเซนเซอร์ให้ดังเพิ่มขึ้น
ตัวชี้วัดความสำเร็จของโครงการ 1. การทดสอบ Timed Up and Go (TUG) ก่อนและหลังการใช้นวัตกรรมก้าวอุ่นใจ หลังการใช้นวัตกรรมช่วยเดิน มีค่าเฉลี่ยเท่ากับ 18.87 วินาที (SD = 3.04, Median = 18.81) ซึ่งลดลงจากก่อนการใช้นวัตกรรมที่มีค่าเฉลี่ยเท่ากับ 20.69 วินาที (SD = 4.24, Median = 19.95) เมื่อเปรียบเทียบความแตกต่างด้วยสถิติ Wilcoxon Signed Ranks Test พบว่า เวลาในการทดสอบ TUG หลังการใช้นวัตกรรมลดลงกว่าก่อนการใช้นวัตกรรมอย่างมีนัยสำคัญทางสถิติที่ระดับ .001 (Z = -3.408, p < .001) โดยกลุ่มตัวอย่างทั้งหมด 15 คน (ร้อยละ 100) มีเวลาในการลุก เดิน และทรงตัวที่เร็วขึ้นหลังใช้นวัตกรรม 2. การทดสอบ Five Times Sit-to-Stand Test (FTSST) ก่อนและหลังการใช้นวัตกรรมก้าวอุ่นใจ ผลการเปรียบเทียบระยะเวลาการทดสอบ FTSST ระหว่างก่อนและหลังการทดลองในกลุ่มตัวอย่างจำนวน 15 คน พบว่า ก่อนการทดลองกลุ่มตัวอย่างมีค่ามัธยฐานของ FTSST เท่ากับ 20.68 วินาที (P25 - P75 = 13.88 - 24.68 วินาที) และมีค่าเฉลี่ยเท่ากับ 18.85 ± 7.45 วินาที ขณะที่หลังการทดลองมีค่ามัธยฐานลดลงเหลือ 18.27 วินาที (P25 - P75 = 12.35 - 22.01 วินาที) และมีค่าเฉลี่ยเท่ากับ 16.60 ± 6.42 วินาที เมื่อเปรียบเทียบความแตกต่างด้วยสถิติ Wilcoxon Signed Ranks Test พบว่า ระยะเวลาการทดสอบ FTSST หลังการทดลองลดลงกว่าก่อนการทดลองอย่างมีนัยสำคัญทางสถิติ (Z = -3.297, p < .001) โดยพบว่ามีผู้เข้าร่วมการทดลองที่มีระยะเวลา FTSST ลดลง (ผลการทดสอบดีขึ้น) จำนวน 14 คน และมีระยะเวลาเท่าเดิมจำนวน 1 คน 3. ประเมินความเสี่ยงต่อการหกล้ม (Thai-FRAT) ก่อนและหลังใช้นวัตกรรม จากการเปรียบเทียบผลรายบุคคล พบว่ากลุ่มตัวอย่างทั้งหมดจำนวน 15 ราย (ร้อยละ 100) มีคะแนนประเมิน FRAT หลังใช้นวัตกรรมเท่ากับก่อนใช้นวัตกรรมทุกราย (Ties = 15) เนื่องจากเครื่องมือประเมินความเสี่ยงต่อการหกล้ม (FRAT) เป็นแบบประเมินสภาวะความเสี่ยงเชิงโครงสร้างและสุขภาพโดยรวมซึ่งมีรอบระยะเวลามาตรฐานในการประเมินซ้ำทุก 6 เดือน การติดตามผลการทดลองใช้นวัตกรรมในระยะสั้นจึงยังไม่สะท้อนการเปลี่ยนแปลงของระดับคะแนนความเสี่ยงดังกล่าว แต่แสดงให้เห็นถึงความคงที่ของระดับความเสี่ยงพื้นฐานของกลุ่มตัวอย่างในระหว่างการศึกษา 4. คะแนนความพึงพอใจก่อนและหลังใช้นวัตกรรม จากการเปรียบเทียบรายบุคคล พบว่ากลุ่มตัวอย่างทั้งหมดจำนวน 15 ราย (ร้อยละ 100) มีคะแนนความพึงพอใจหลังใช้นวัตกรรมเพิ่มขึ้นจากเดิมทุกคน (Positive Ranks = 15, Mean Rank = 8.00, Sum of Ranks = 120.00) โดยไม่พบผู้ที่มีคะแนนลดลง (Negative Ranks = 0) หรือมีคะแนนเท่าเดิม (Ties = 0) แสดงให้เห็นว่า นวัตกรรมมีผลในการเพิ่มระดับความพึงพอใจของผู้ใช้งานได้อย่างมีประสิทธิผลอย่างแท้จริง ดังนั้นจึงสามารถสรุปผลการวิจัยได้ว่า นวัตกรรมก้าวอุ่นใจสามารถลดเวลาในการทดสอบ TUGT และ FTSST รวมถึงเพิ่มความพึงใจของผู้สูงอายุได้อย่างมีนัยสำคัญทางสถิติ โดยลดระยะเวลาการทดสอบ TUGT ได้อย่างมีนัยสำคัญทางสถิติ (p < 0.001), ลดระยะเวลาการทดสอบ FTSST ได้อย่างมีนัยสำคัญทางสถิติ (p < 0.001), และได้รับความพึงพอใจในระดับ มากที่สุด (= 45.60, S.D. = 1.35)
ยังไม่ได้รับการประเมินจากอาจารย์
https://canva.link/2v9l7z2chspn5k6
โปสเตอร์อินโฟกราฟิก
อาจารย์ มัลลิกา มากรัตน์ วิทยาลัยพยาบาลบรมราชชนนี อุดรธานี อาจารย์ธีรพัฒน์ พิมพ์สาลี วิทยาลัยเทคนิคกาญจนาภิเษกอุดรธานี อาจารย์ธนาวิทย์ สีหราช วิทยาลัยเทคนิคกาญจนาภิเษกอุดรธานี
ผศ.เนตรนภา กาบมณี วิทยาลัยพยาบาลบรมราชชนนี อุดรธานี อาจารย์สุปราณี โรจน์สุพร วิทยาลัยพยาบาลบรมราชชนนี อุดรธานี อาจารย์ปรีชา สระศรี วิทยาลัยเทคโนโลยีบริหารธุรกิจอุดรธานี
ลงชื่อ............................................................
( อาจารย์ที่ปรึกษาคณะพยาบาลศาสตร์ BCNU )
ลงชื่อ............................................................
( อาจารย์ที่ปรึกษาคณะเทคนิควิศวกรรม KUTC )